Pick & place sterowany plikiem CAD
Budujemy system, który rozpoznaje detale na taśmie produkcyjnej wprost z plików STL/CAD i wskazuje robotowi, co i jak chwycić. Nowego detalu system uczy się automatycznie z pliku, a przezbrojenie stanowiska trwa kilka minut.
kontakt: kontakt@dudarobotics.pl
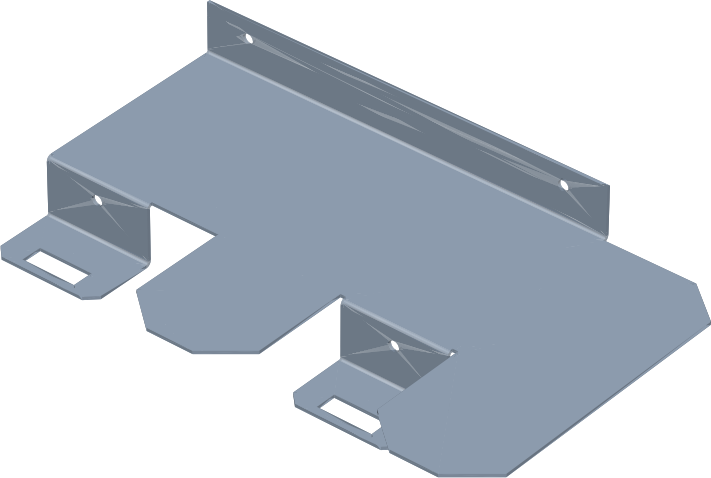
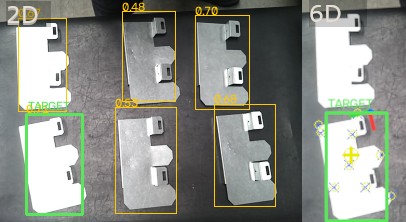
Od pliku STL do chwytu — pięć kroków
Ten sam model CAD, który masz z konstrukcji lub od klienta, wystarcza, żeby stanowisko zaczęło pracować z nowym detalem.
Plik STL / CAD
Wgrywasz model detalu — bez sesji zdjęciowych i zbierania danych.
Profil detalu
System automatycznie uczy się detalu z CAD: model rozpoznawania, punkt chwytu i raport walidacji.
Kamera 3D
Chmura punktów sceny — taśma, stół lub pojemnik.
Silnik pozycji 6D
Rozpoznanie AI na obrazie, pozycja z PnP i doprecyzowanie ICP na chmurze punktów — z oceną pewności.
Robot pobiera
Pozycja i punkt chwytu trafiają do robota — pobranie i odłożenie.
Dwie drogi współpracy
Automatyzacja pobierania detali
- Pobieranie z taśmy detali po gięciu, tłoczeniu, odlewaniu lub obróbce
- Sortowanie mieszanych detali według wzorców CAD
- Załadunek maszyn oraz pakowanie krótkich serii
- Opłacalne także przy setkach sztuk i częstych przezbrojeniach
Silnik wizji 3D do Waszych cel
- Kontener z API / ROS2: chmura punktów → pozycja 6D + punkt chwytu
- Profile detali przygotowywane automatycznie z plików STL klienta
- Elastyczna licencja per stanowisko lub projekt — marża zostaje u Was
- Wsparcie inżynierskie po polsku, bezpośrednio od twórców
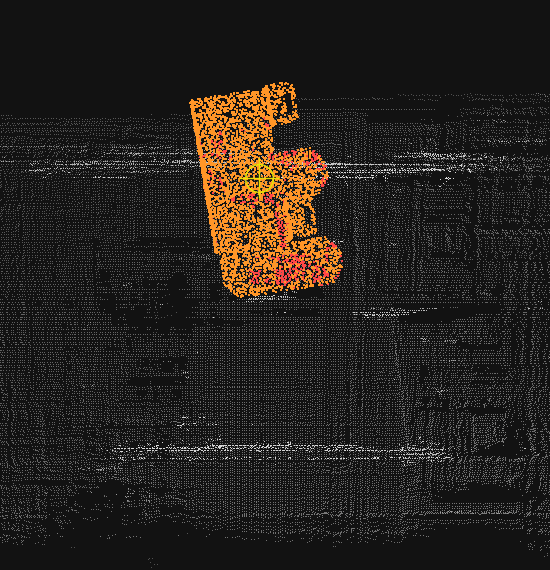
Geometria zamiast wyglądu
Działa na trudnych detalach
Gładkie, metaliczne, gięte powierzchnie bez tekstury — tam, gdzie klasyczne systemy wizyjne zawodzą. Rozpoznawanie uczone na danych z CAD plus pozycja 6D liczona na obrazie i chmurze punktów (PnP + ICP) radzą sobie tam, gdzie sam obraz to za mało.
Uczy się sam — z pliku CAD
System sam generuje dane treningowe z modelu CAD i uczy sieć rozpoznawania detalu — bez sesji zdjęciowych i ręcznego etykietowania. Przygotowanie odbywa się offline, a przełączenie stanowiska na inny detal trwa kilka minut.
Zmierzone, nie obiecane
Każdy detal przechodzi walidację dokładności (raport ADD-S), zanim trafi na stanowisko. Wiesz, czego się spodziewać, zanim zainwestujesz.
Otwarta architektura
Dowolna kamera 3D i dowolny robot sterowany przez ROS2. Biblioteka detali w chmurze lub on-premise, z pełną izolacją danych każdego klienta.
Zacznij od czterech kroków o niskim ryzyku
Analiza wykonalności
Przysyłasz pliki STL i zdjęcia detali — oceniamy dopasowanie technologii i wskazujemy operację na start.
bezpłatnieProof-of-concept
Twoje detale na naszym stanowisku testowym, z raportem dokładności i nagraniem działania.
Pilotaż na linii
Stanowisko z cobotem i kamerą 3D na wybranej operacji, z jasnymi kryteriami sukcesu.
Rozwój
Kolejne detale i operacje to kolejne pliki STL — bez przebudowy stanowiska.
Gramy w otwarte karty: technologia jest zaimplementowana i przetestowana na stanowisku testowym, a pierwsze wdrożenia realizujemy w formule pilotażu partnerskiego — na preferencyjnych warunkach i z jasnymi kryteriami przejścia po każdym etapie.
Najczęstsze pytania
Czym jest pick & place sterowany plikiem CAD?
To system wizyjny 3D, który rozpoznaje detale na taśmie produkcyjnej na podstawie ich modelu STL/CAD i przekazuje robotowi pozycję 6D oraz punkt chwytu. Rozpoznawanie łączy AI na obrazie z dopasowaniem PnP + ICP na chmurze punktów z kamery 3D.
Czy trzeba robić zdjęcia detali albo ręcznie etykietować dane?
Nie. System generuje dane treningowe z modelu CAD (dane syntetyczne) i uczy się każdego detalu automatycznie, offline — bez sesji zdjęciowych i bez ręcznego etykietowania.
Ile trwa przezbrojenie stanowiska na inny detal?
Kilka minut, jeśli detal został wcześniej przygotowany. Przygotowanie nowego wzoru odbywa się automatycznie z pliku STL i nie angażuje inżyniera wizji.
Z jakimi kamerami i robotami działa system?
Z dowolną kamerą 3D dostarczającą chmurę punktów i dowolnym robotem sterowanym przez ROS2. Biblioteka detali może działać w chmurze lub on-premise, z izolacją danych każdego klienta.
Jakie detale najlepiej pasują do systemu?
Sztywne detale o zdefiniowanej geometrii CAD: gięte blachy, odlewy, wytłoczki i detale po obróbce CNC — także błyszczące, metaliczne i pozbawione tekstury, z którymi klasyczna wizja sobie nie radzi.
Jak rozpocząć współpracę z DudaRobotics?
Od bezpłatnej analizy wykonalności: wyślij 1–2 pliki STL i kilka zdjęć detali na kontakt@dudarobotics.pl. Odpowiadamy zwykle w 48 godzin, a na życzenie podpisujemy NDA.
Sprawdźmy Twoje detale
Wyślij 1–2 pliki STL i kilka zdjęć detali z produkcji. Wrócimy z oceną wykonalności i propozycją kolejnego kroku. Odpowiadamy zwykle w 48 godzin, a na życzenie podpisujemy NDA.
kontakt@dudarobotics.pl